FlashDexRetarget
Gör om många inspelade människohandrörelser till robothandsrörelser med en enda gemensam träning, vilket gör det mycket billigare att ta fram träningsdata för fingerfärdiga robotar.
- Robotik
 1 / 7
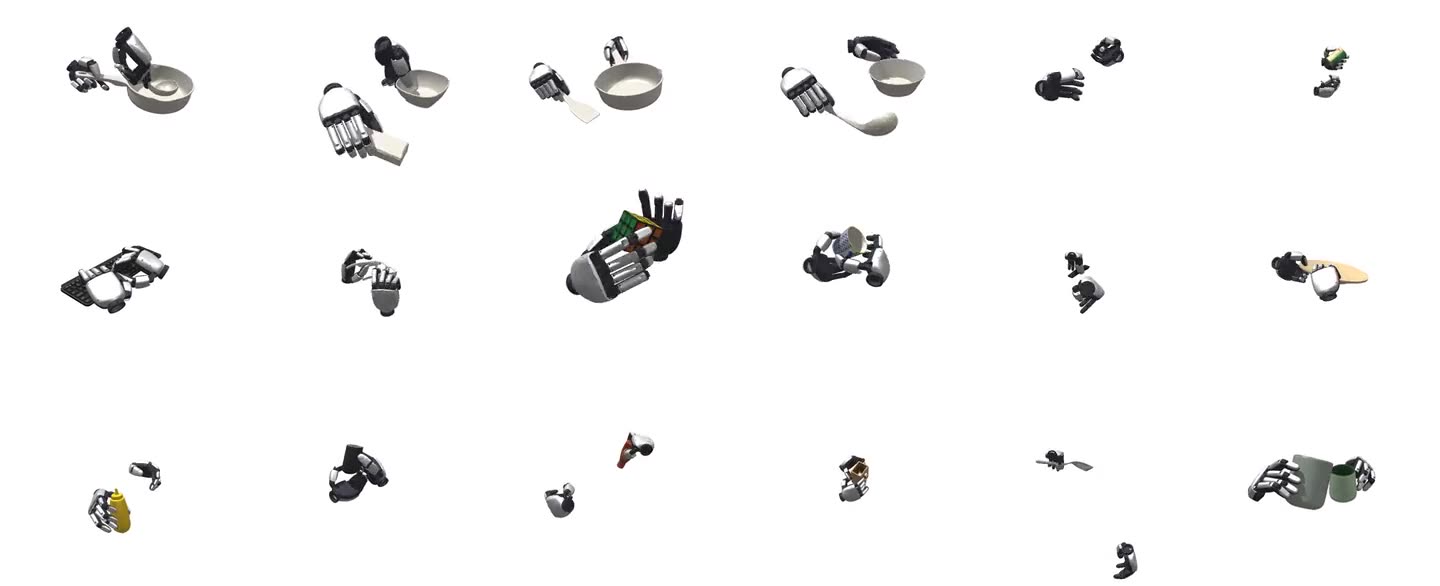
En och samma policy utför många olika rörelser på testpaketet med 50 rörelser [1]
Om FlashDexRetarget[1][2][3][4]
För att lära robothänder att hantera föremål behövs mycket data. Ett sätt är att spela in människor som gör uppgifterna och sedan "översätta" rörelserna till en robothand, så att roboten i en fysiksimulering flyttar föremålet på samma sätt med sina egna fingrar. Hittills har man tränat en separat lösning för varje inspelning, så kostnaden växer med antalet inspelningar.
FlashDexRetarget tränar i stället en enda förstärkningsinlärd policy på hela samlingen av inspelningar samtidigt. Policyn ser föremålens form som punktmoln, avståndet mellan fingertoppar och föremål och de kommande tio stegen i den mänskliga rörelsen. Vänster och höger hand har var sin modell. Varje lyckad körning i simuleringen sparas som robotdata.
På ett testpaket med 50 rörelser (från dataseten TACO, OakInk2 och HOT3D) på robothanden XHand lyckades enligt forskarna 90 procent av översättningarna på 29 GPU-timmar, ungefär 100 gånger mindre beräkning än metoden CHORD (2 847 GPU-timmar) och 44 procentenheter högre lyckandegrad. En policy tränad på 1 000 rörelser översatte över 600 av dem inom 60 GPU-timmar. Några av rörelserna, som att torka en tavla, hälla i en panna och stänga ett lock, spelades också upp på en riktig robotarm med XHand.
Arbetet kommer från KAIST AI och robotföretaget Holiday Robotics i Sydkorea. Koden är öppen under MIT-licens. Träningen kräver enligt dokumentationen cirka 110 GB grafikminne, eller 16 GB grafikminne plus cirka 100 GB RAM.
Det viktigaste[1][3]
- En enda policy översätter en hel samling mänskliga handrörelser till robothandsrörelser.
- Enligt forskarna 90 procent lyckade översättningar av 50 rörelser på XHand på 29 GPU-timmar.
- Ungefär 100 gånger mindre beräkning än CHORD och 44 procentenheter högre lyckandegrad, enligt forskarna.
- Över 600 av 1 000 rörelser översatta inom 60 GPU-timmar.
- Rörelserna har spelats upp på en riktig robotarm; koden är öppen under MIT.
Källor
- [1] FlashDexRetarget: Accelerating Dexterous Manipulation Data Generation through Multi-Motion Retargeting ↗KAIST AI och Holiday Robotics Officiell sida holiday-robot.github.ioPublicerad okänt datum Läst 25 okt 2026
- [3] FlashDexRetarget ↗Holiday Robotics Officiell sida github.comPublicerad okänt datum Läst 25 okt 2026
- [4] OpenAI math breakthroughs, AlphaProtein Novo, Botanic-1, Iris 3B, Kandinsky 6.0: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 11 okt 2026 Läst 25 okt 2026
- [5] New AI enzymes, 700+ math breakthroughs, AI for DNA mutations, room temp semiconductors: AI NEWS ↗AI Search Video youtube.comPublicerad 10 okt 2026 Läst 25 okt 2026
- [2] FlashDexRetarget: Accelerating Dexterous Manipulation Data Generation through Multi-Motion Retargeting ↗arXiv Forskningsartikel arxiv.orgPublicerad 1 okt 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (video 2026-10-10). [5]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.