Isaac 0.5
En öppen robotmodell från Perceptron som både förstår video, pekar ut och följer föremål, bedömer hur långt en uppgift kommit och styr robotens rörelser.
- Robotik
- Bildförståelse
- Multimodal
 1 / 5
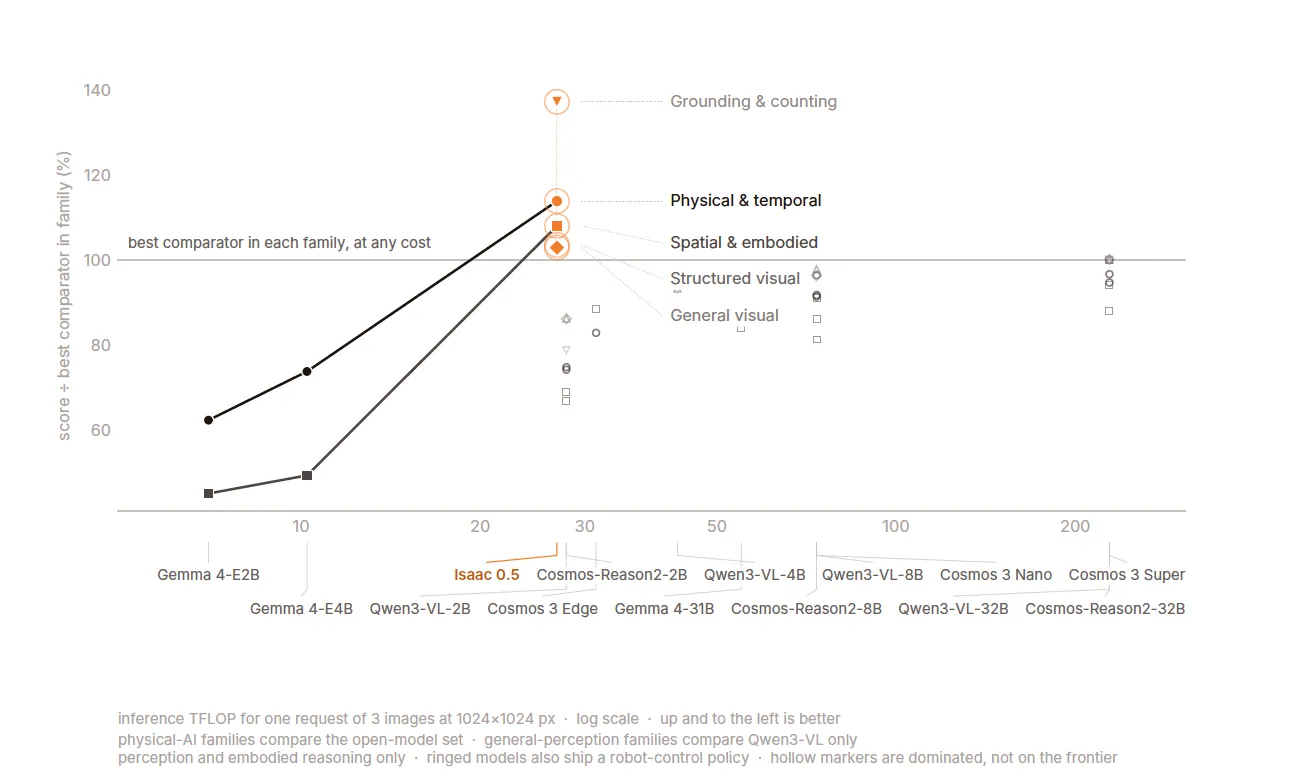
Resultat på tester av att hitta och räkna saker i bilder, enligt Perceptron [2]
Om Isaac 0.5[1][2][3]
Isaac 0.5 är en öppen modell för robotar och fysisk AI. Den lägger bilder, video, tid, robotens tillstånd och tidigare rörelser i en och samma sekvens, och kan därför både svara på frågor om video, peka ut och följa föremål och delar av föremål över tid, rapportera hur långt en uppgift har kommit och själv generera rörelser för en robot. Den kan användas direkt som robotstyrning eller ge sina visuella tolkningar till ett annat planerings- eller styrsystem.
Modellen har 36 miljarder parametrar och är gles: den bygger på en variant av mixture of experts som Perceptron kallar Null Experts, där varje token kan använda olika många experter så att beräkningen anpassas efter hur svår uppgiften är. Rörelser kan genereras på två sätt, som diskreta steg eller som kontinuerliga rörelser via en separat diffusionsdel. Enligt Perceptron har den tränats på data från över 35 robottyper, 100 000 timmar robotdata, en miljon timmar vanlig video och 3 biljoner multimodala tokens.
Enligt Perceptron slår modellen den starkaste Qwen3-VL-modellen på tester av att hitta och räkna saker i bilder, till en åttondel av beräkningskostnaden, och lär sig nya robotuppgifter snabbare än π0.5 i ett schacktest. Företaget visar också att mer vanlig video i träningen kraftigt minskar hur mycket inspelad robotstyrning som behövs.
Vikterna finns på Hugging Face under Apache 2.0, och tränings- och körkoden ligger på GitHub. Den körs via Perceptrons eget kodförråd och LeRobot, och tanken är att team ska kunna finjustera den på sina egna inspelade demonstrationer.
Det viktigaste[1][2]
- En modell för både videoförståelse, att peka ut och följa föremål, bedöma uppgiftens framsteg och styra robotar.
- 36 miljarder parametrar i en gles arkitektur där beräkningen anpassas efter uppgiften.
- Tränad på data från över 35 robottyper, 100 000 timmar robotdata och en miljon timmar vanlig video.
- Enligt Perceptron bättre än Qwen3-VL på att hitta och räkna saker, till ungefär en åttondel av beräkningskostnaden.
- Öppna vikter och träningskod under Apache 2.0, gjord för att finjusteras på egna demonstrationer.
Källor
- [3] Deepseek v4.1 Flash, AlphaGenome Atlas, AuK, YuE2, Navier Stokes, Lingbot World 2: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 13 sep 2026 Läst 25 okt 2026
- [1] Introducing Isaac 0.5 ↗Perceptron Officiell sida perceptron.incPublicerad 26 aug 2026 Läst 25 okt 2026
- [2] PerceptronAI/Isaac-0.5 ↗Perceptron Modellkort huggingface.coPublicerad 26 aug 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (nyhetsbrev 2026-09-13). [3]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.