Humanoid monkey-bar traversal (sparse 3D traversal)
Forskare vid ETH Zürich har lärt en människoliknande robot att hoppa upp i en räckstege, svinga sig fram stång för stång och landa, med bara en lidar på huvudet som ögon.
- Robotik
 1 / 6
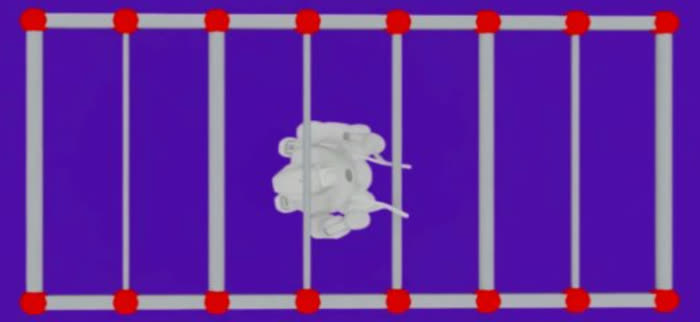
Slumpmässigt varierad träningsstege i simuleringen [1]
Om Humanoid monkey-bar traversal (sparse 3D traversal)[1][2][3]
Projektet heter i artikeln Learning Agile Perceptive Traversal of Sparse 3D Structures for Humanoids och kommer från Robotic Systems Lab och ETH AI Center vid ETH Zürich. Det saknar ett kortare namn; titeln här är beskrivande. Uppgiften är att en humanoid robot ska ta sig fram i en räckstege ("monkey bars"): hoppa upp och greppa en stång, svinga sig framåt från stång till stång och hoppa ner och landa säkert.
Roboten ser omgivningen bara genom en lidar som sitter på huvudet. Träningen sker i simulering i flera steg. Först tränas tre "lärare" med tillgång till exakt kunskap om var stängerna finns, en för uppskuttet, en för svingandet och en för nedhoppet. Sedan lärs en "elev" upp att göra samma sak med bara de råa lidarpunkterna, via en uppmärksamhetsbaserad kodare och ett minne, och finjusteras därefter med förstärkningsinlärning. Forskarna modellerade bland annat brus i lidarn, sjunkande batterispänning och värmegränser i motorerna, och gav roboten passiva krokar som händer.
På riktig hårdvara klarade roboten hela sekvensen, upphopp, svingande och nedhopp, i 14 av 15 försök med tre olika stegar, och svingade sig fram i upp till 0,5 meter per sekund. Med samma sätt att uppfatta omgivningen tränades också en separat styrmodell som får roboten att ducka under tunna hinder på bara 2 × 2 centimeter. Robotmodellen namnges inte, men forskarna tackar EngineAI för teknisk hjälp. Artikeln publicerades på arXiv den 30 augusti 2026; ingen kod har släppts.
Det viktigaste[1][2]
- En humanoid robot hoppar upp i en räckstege, svingar sig fram stång för stång och landar, styrd av bara en huvudmonterad lidar.
- Lyckades med hela sekvensen i 14 av 15 försök på riktig hårdvara med tre olika stegar, enligt forskarna.
- Svingar sig fram i upp till 0,5 meter per sekund.
- En närbesläktad styrmodell duckar under hinder som bara är 2 × 2 centimeter tjocka.
- Tränad i simulering med lärare som vet var stängerna finns och en elev som bara ser lidardata.
Källor
- [1] Learning Agile Perceptive Traversal of Sparse 3D Structures for Humanoids ↗ETH Zürich (Robotic Systems Lab) Officiell sida nemantor.github.ioPublicerad okänt datum Läst 25 okt 2026
- [3] GPT 6 Astra, Claude Fable 5.1, Qwen 3.8 0902, Gemini 3.8 Flash, Muse Spark 1.3, Atlas: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 6 sep 2026 Läst 25 okt 2026
- [2] Learning Agile Perceptive Traversal of Sparse 3D Structures for Humanoids ↗arXiv Forskningsartikel arxiv.orgPublicerad 30 aug 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (nyhetsbrev 2026-09-06). [3]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.