TRACE
En metod från Johns Hopkins som planerar hur en robots kamera ska röra sig för att bygga en så bra 3D-karta som möjligt på begränsad tid.
- Robotik
- 3D
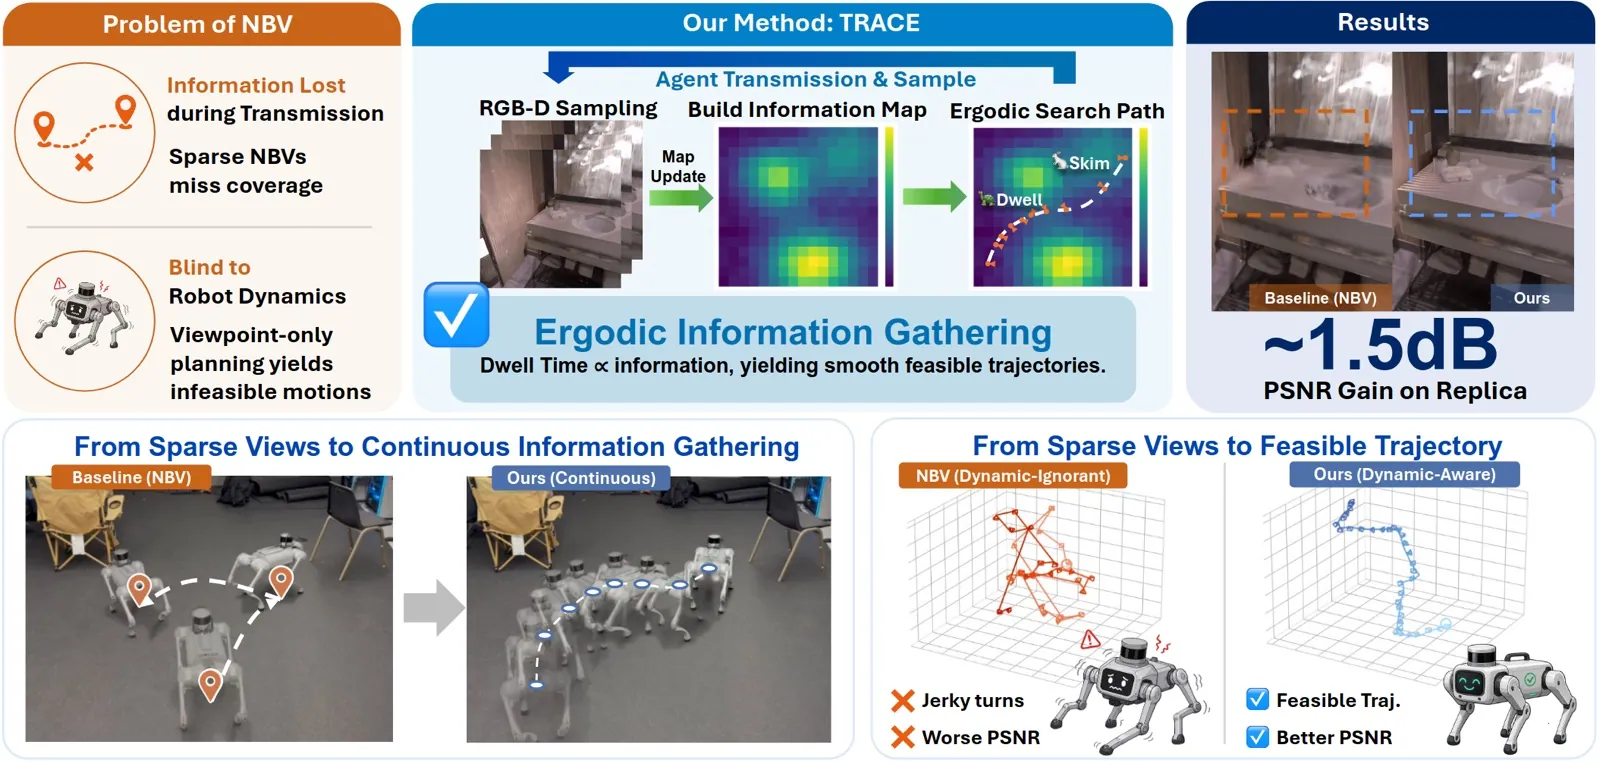
Översikt av TRACE: från djupkamerabilder till karta och planerad kamerabana [1]
Om TRACE[1][2][3]
TRACE (Ergodic Trajectory Optimization for Active Scene Reconstruction) kommer från SPIKE Lab vid Johns Hopkins University, med en medförfattare från University of Pennsylvania. Det handlar om aktiv rekonstruktion: en robot med kamera ska själv bestämma hur den rör sig för att bygga en 3D-modell av ett rum.
Planeraren räknar med hur stor yta kameran ser i varje ögonblick. Ytor som redan setts ger mindre information, så kameran styrs mot delar av rummet som ännu inte setts i stället för att skanna samma geometri om och om igen. Från djupkamerabilder byggs en karta av Gaussian Splatting som uppdateras löpande och styr nästa rörelse.
Forskarna har testat metoden i simulerade rum ur datasetet Replica, med en tidsgräns på 300 sekunder per uppdrag. Koden är öppen under MIT-licens på GitHub och bygger på Habitat-Sim och 2D Gaussian Splatting. Artikeln publicerades på arXiv den 3 augusti 2026.
Det viktigaste[1]
- Styr kameran mot delar av rummet som inte setts än, i stället för att skanna samma yta igen.
- Bygger en 3D-karta med Gaussian Splatting under en fast tidsgräns.
- Testad i simulerade rum ur Replica med 300 sekunder per uppdrag.
- Öppen kod under MIT-licens.
Källor
- [1] TRACE: Ergodic Trajectory Optimization for Active Scene Reconstruction ↗SPIKE Lab, Johns Hopkins University Officiell sida github.comPublicerad okänt datum Läst 25 okt 2026
- [3] WeatherNext, Xiaomi Robotics, Qwen 3.8, Wan Animate 2, SymphonyGen: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 9 aug 2026 Läst 25 okt 2026
- [2] TRACE: Ergodic Trajectory Optimization for Active Scene Reconstruction ↗arXiv Forskningsartikel arxiv.orgPublicerad 3 aug 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (nyhetsbrev 2026-08-09). [3]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.