UMR
En metod som för över människors rörelser till humanoida robotar utan handgjorda kopplingar mellan kroppsdelar, så att mänskliga rörelsedata kan bli träningsdata för robotar.
- Robotik
- Animation & rörelse
 1 / 6
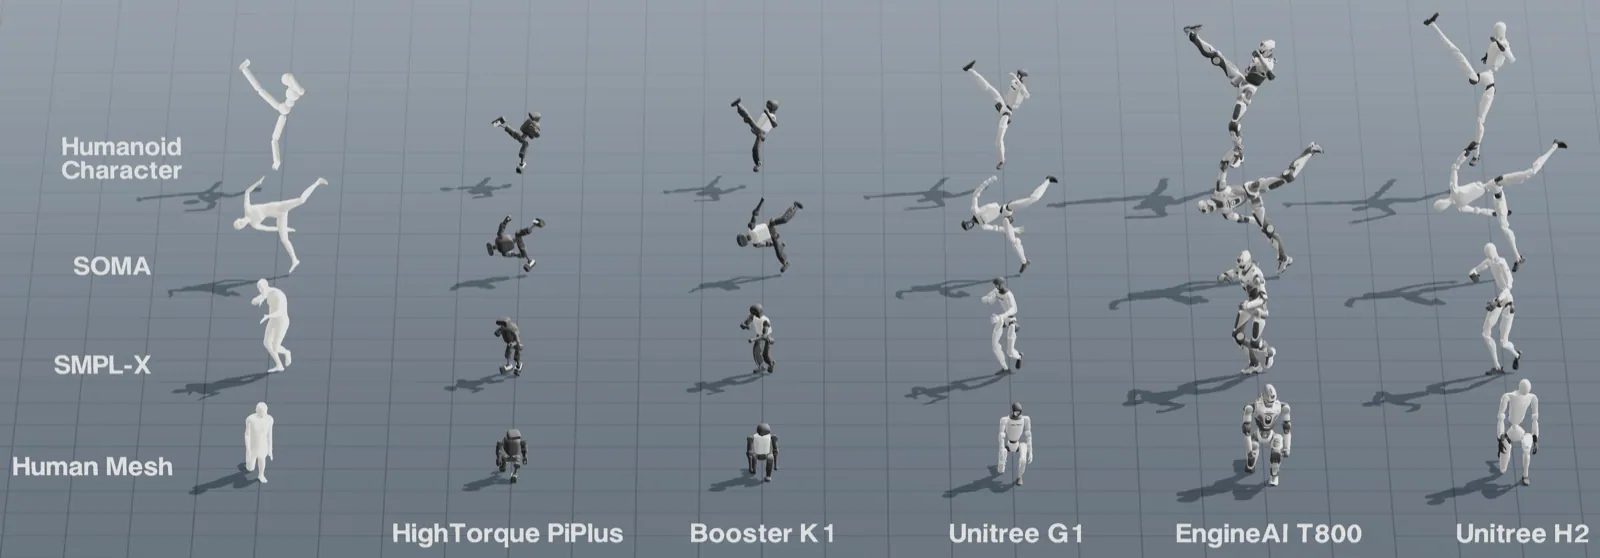
UMR för över rörelser från människor till olika humanoida robotar [3]
Om UMR[1][2][4]
UMR (Unified Motion Retargeting) löser ett grundproblem när robotar ska lära sig av människor: hur en människas rörelse ska översättas till en robot med annan kroppsform, andra leder och andra rörelsegränser. Vanliga metoder kräver att någon för hand bestämmer vilka punkter eller kroppsdelar som motsvarar varandra, vilket blir svårt att skala till många robotar och rörelsekällor.
UMR behandlar i stället kroppens yta som ett moln av punkter, både för människan och för roboten, och lär sig vilka punkter som hör ihop. Den täta kopplingen gör att poser kan matchas på ytnivå och att kontakter med föremål, till exempel när en person skjuter en låda eller håller ett tennisracket, kan föras över direkt till roboten.
Enligt forskarna fungerar samma metod för olika rörelsekällor och robotkroppar, från gång till interaktion med föremål, med högre trohet och rimlighet än tidigare metoder. På projektsidan finns UMR Studio, en webbapp där man kan ladda in en egen robotmodell, ställa den i T-pose och föra över rörelser utan robotspecifika inställningar. Koden ligger på GitHub under MIT-licens.
Arbetet kommer från HKUST (Guangzhou) och Noitom Robotics tillsammans med Hanyang University, HKUST och HKU.
Det viktigaste[1][2][3]
- För över mänskliga rörelser till humanoida robotar utan handgjorda kopplingar mellan kroppsdelar.
- Lär sig vilka punkter på människans och robotens kroppsyta som motsvarar varandra.
- Kan föra över kontakt med föremål, till exempel att skjuta en låda eller hålla ett racket.
- UMR Studio i webbläsaren låter en ladda in en egen robot och föra över rörelser till den.
- Koden är öppen under MIT-licens.
Källor
- [1] UMR: Unified Motion Retargeting for Humanoids with Learned Point Cloud Correspondence ↗HKUST (Guangzhou), Noitom Robotics m.fl. Officiell sida hanyang9.github.ioPublicerad okänt datum Läst 25 okt 2026
- [3]
- [4] Deepseek v4.1 Flash, AlphaGenome Atlas, AuK, YuE2, Navier Stokes, Lingbot World 2: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 13 sep 2026 Läst 25 okt 2026
- [2] Unified Motion Retargeting for Humanoids with Learned Point Cloud Correspondence ↗arXiv Forskningsartikel arxiv.orgPublicerad 2 sep 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (nyhetsbrev 2026-09-13). [4]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.