Skild AI physical self-play (robot soccer)
Skild AI lät en humanoid robotmodell lära sig spela fotboll genom att spela mot sig själv i simulering, motsvarande 140 års spel, och flyttade sedan över färdigheten till en riktig robot.
- Robotik
 1 / 6
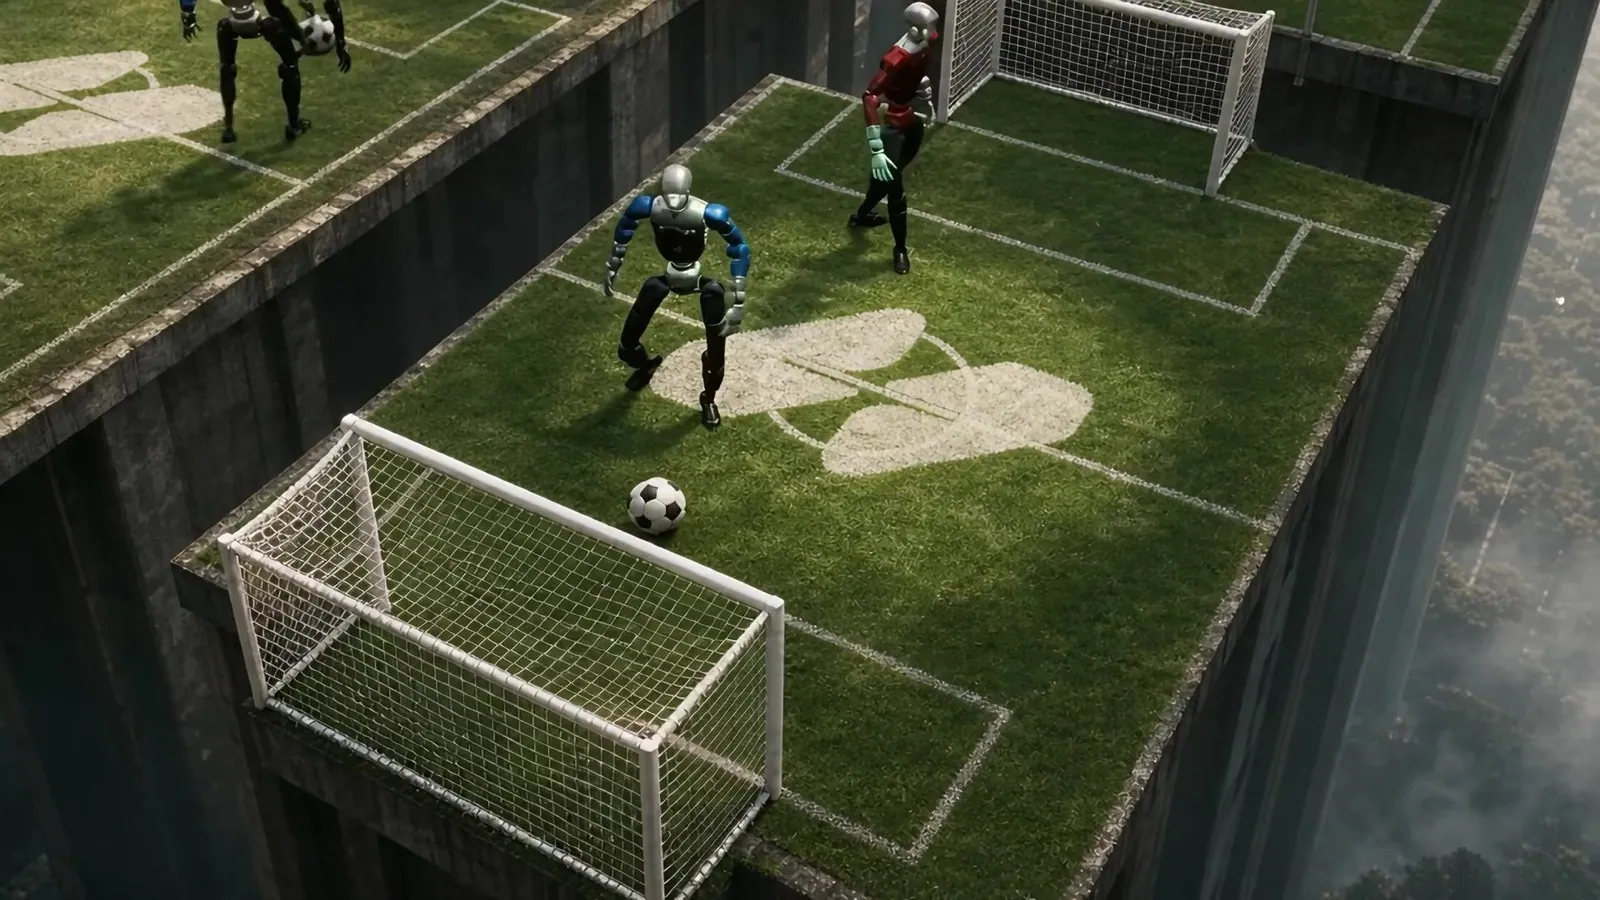
Robotfotboll i simulering, där modellen spelar mot sig själv [1]
Om Skild AI physical self-play (robot soccer)[1][2]
Physical Self-Play är ett forskningsresultat från Skild AI, publicerat som blogginlägg den 23 september 2026. Namnet i listan är beskrivande; Skild kallar själva arbetet "Physical Self-Play". Tanken är densamma som när AlphaGo Zero blev bättre än människor i go: i stället för att bara härma människor tävlar modellen mot tidigare versioner av sig själv, så att motståndet hela tiden blir svårare.
Skild utgick från en stark grundmodell av samma slag som deras robotmodell S1 och tränade den att spela fotboll med humanoida robotar i NVIDIA:s simulator Isaac Sim. Det enda målet var att göra mål. Enligt Skild var det ingen som programmerade in dribblingar, att skydda bollen eller tacklingar; de beteendena uppstod av sig själva eftersom de hjälpte modellen att göra mål. De första simulerade månaderna kunde robotarna knappt gå, och efter motsvarande 140 års simulerat spel fördes modellen över till en riktig robot som spelade en match.
Skild menar att modeller som tränas på människodata stannar på mänsklig nivå och att självspel kan ta robotar förbi den. De skriver att metoden är generell och att de nu vill använda den för vardagliga uppgifter, i miljöer som byggarbetsplatser, fabriker och hem. Inlägget anger inga detaljer om robotmodell, hårdvara eller beräkningskraft, och modellen finns inte tillgänglig för andra.
Det viktigaste[1]
- Modellen lärde sig fotboll genom att spela mot tidigare versioner av sig själv, med målet att göra mål.
- Enligt Skild uppstod dribblingar, bollskydd och tacklingar av sig själva, utan att programmeras in.
- Efter motsvarande 140 års simulerat spel i NVIDIA Isaac Sim fördes modellen över till en riktig humanoid robot.
- Skild vill använda samma metod för vardagliga uppgifter i fabriker, på byggen och i hem.
Källor
- [2] Waifus incoming, GPT 6 Sol, Grok 4.7, Opus 5.5, Mimo 2.6, Step 5, OpenMuse: AI NEWS ↗AI Search Video youtube.comPublicerad 26 sep 2026 Läst 25 okt 2026
- [1]
Historik
- 25 okt 2026Tillagd i listan efter AI Search (video 2026-09-26). [2]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.
Mer från Skild AI
- Skild S1 aug 2026