UnifoLM-WLA-1.0
Unitrees öppna grundmodell för humanoida robotar, där en enda modell med 6 miljarder parametrar styr både händer och hela kroppen i 64 olika uppgifter.
- Robotik
- Bildförståelse
- Världsmodeller
 1 / 7
UnifoLM-WLA-1.0 [2]
Om UnifoLM-WLA-1.0[1][2][4]
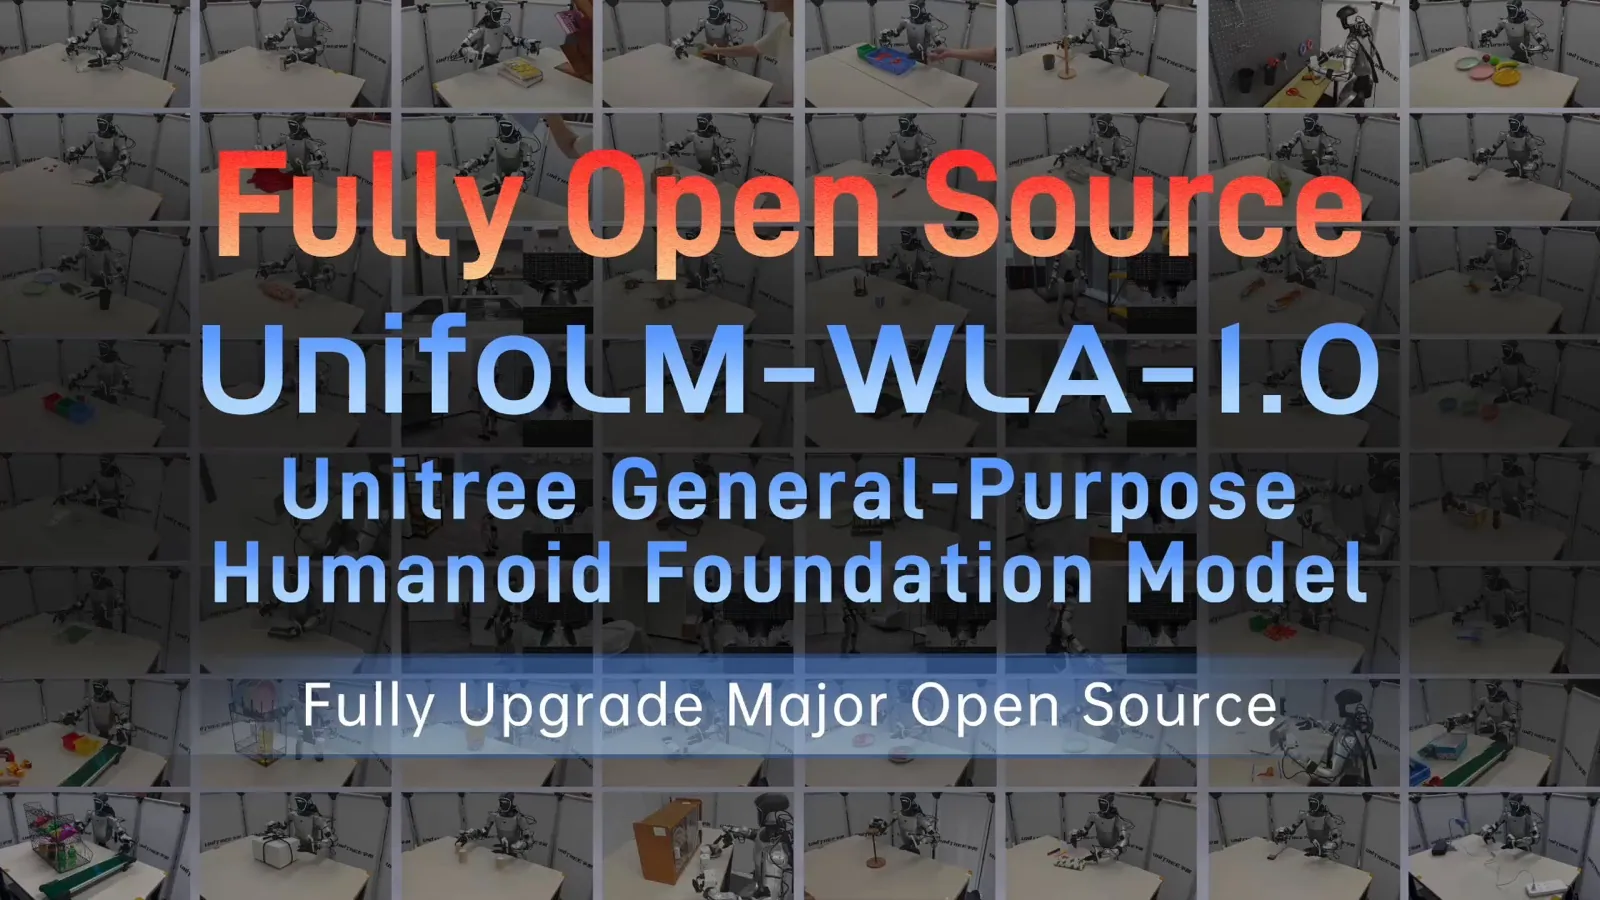
UnifoLM-WLA-1.0 är Unitree Robotics nya grundmodell för humanoida robotar. Det är en så kallad VLA-modell (vision, språk och handling) med 6 miljarder parametrar: den ser genom robotens kameror, förstår en instruktion i text och räknar ut robotens rörelser. Enligt Unitree styr en och samma modell 64 uppgifter, både vid ett bord och med hela kroppen, och fungerar med såväl tvåfingrade gripdon som flera sorters femfingrade robothänder.
Modellen byggs i två steg. Först tränas UnifoLM-ER-1, en modell för rumslig förståelse byggd på Qwen3-VL-4B, på över 5 miljoner exempel som att peka ut punkter, hitta föremål i 2D och 3D, förutsäga rörelsebanor och svara på frågor om rummet. Den lär sig också förutsäga vilka delar av bilden som kommer att förändras när roboten gör något, ett slags enkel världsmodell. Sedan läggs en separat "handlingsexpert" till som omvandlar modellens förståelse till rörelser för armar, händer och underkropp. Den slutliga modellen är tränad på omkring 2 500 timmar data från riktiga robotar, bland annat Unitrees egna öppna dataset.
Enligt Unitree leder UnifoLM-ER-1 bland öppna modeller på sju av sexton test av rumslig och multimodal förståelse och ligger totalt i nivå med ledande stängda modeller. Demonstrationerna visar en Unitree G1 som bland annat städar köket, lägger kläder i tvättmaskinen, viker handdukar och ställer tallrikar i ett ställ.
Vikterna för UnifoLM-ER-1, UnifoLM-ER-Flow och UnifoLM-WLA-1.0-Base finns på Hugging Face under Apache 2.0, och koden för att träna och finjustera finns på GitHub.
Det viktigaste[1][2]
- En enda modell styr 64 uppgifter, både vid bordet och med hela robotkroppen.
- Fungerar med tvåfingrade gripdon och flera sorters femfingrade robothänder.
- Tränad på omkring 2 500 timmar data från riktiga robotar och över 5 miljoner exempel för rumslig förståelse.
- Enligt Unitree leder delmodellen UnifoLM-ER-1 bland öppna modeller på sju av sexton test och ligger i nivå med ledande stängda modeller.
- Förutsäger vilka delar av bilden som kommer att förändras när roboten gör något.
- Öppna vikter under Apache 2.0; UnifoLM-ER-1 och ER-Flow släpptes 11 september och WLA-1.0-Base 28 september 2026.
Källor
- [1] UnifoLM-WLA-1.0: General-Purpose Humanoid Robot Foundation Model ↗Unitree Robotics Officiell sida unigen-x.github.ioPublicerad okänt datum Läst 25 okt 2026
- [3] unitreerobotics/UnifoLM-WLA-1.0-Base ↗Hugging Face (unitreerobotics) Modellkort huggingface.coPublicerad 28 sep 2026 Läst 25 okt 2026
- [4] Deepseek v4.1 Flash, AlphaGenome Atlas, AuK, YuE2, Navier Stokes, Lingbot World 2: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 13 sep 2026 Läst 25 okt 2026
- [2] UnifoLM-WLA-1.0 ↗Unitree Robotics Officiell sida github.comPublicerad 11 sep 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (nyhetsbrev 2026-09-13). [4]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.
Mer från Unitree Robotics
- Dex5-S sep 2026