 Show Lab (NUS) sep 2026
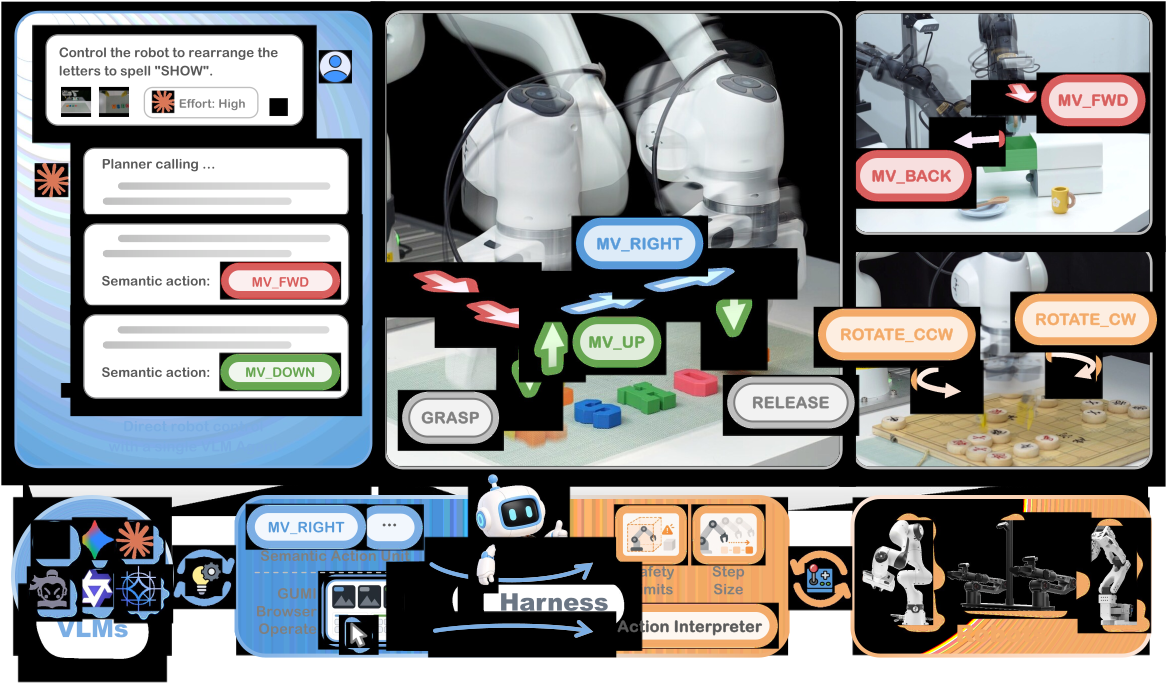
Ett ramverk från Show Lab vid NUS som låter vanliga bild- och språkmodeller styra robotar genom enkla kommandon som "flytta framåt", "grip" och "släpp".
- Robotik
- Agenter
- Bildförståelse
Öppna vikter Finjusterade öppna modeller från 0,8B till 9B parametrar (Qwen3.5 och InternVL3.5); fungerar även med stängda modeller