
CoDimRecon
En AI-agent som gör om foton från flera vinklar till 3D-scener som robotar kan interagera med i simulering, även med mjuka och böjliga föremål.
- 3D
- Robotik
- Agenter
 1 / 7
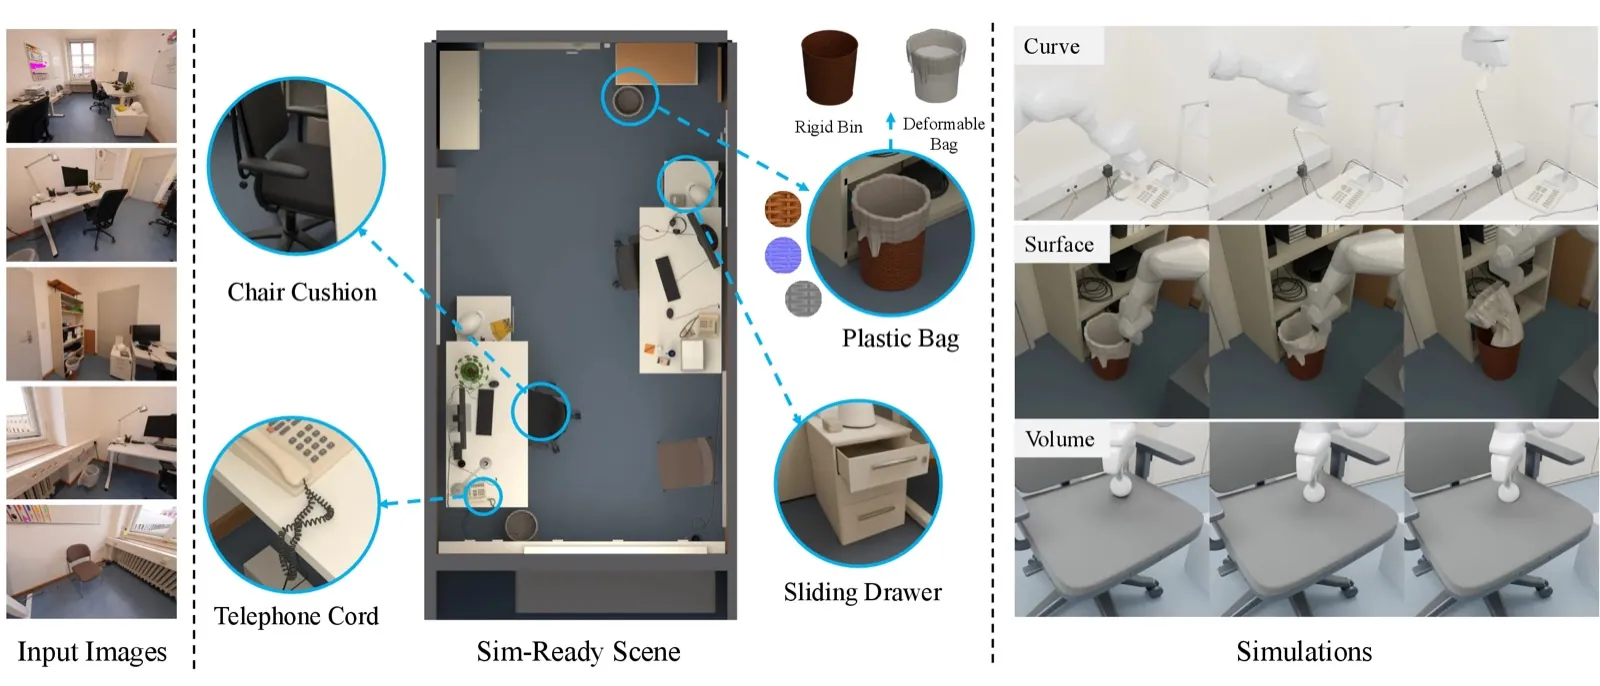
Från bilder till simuleringsklar scen med stela, ledade och mjuka föremål [1]
Om CoDimRecon[1][2][4][3]
CoDimRecon är ett forskningsprojekt där en AI-agent bygger upp en simuleringsklar 3D-scen från vanliga färgbilder tagna från flera vinklar. Tidigare metoder utgår oftast från att allt i scenen är stelt. CoDimRecon klarar även föremål med rörliga delar, som lådor med skenor, och mjuka föremål som telefonsladdar, plastpåsar och dynor.
Agenten arbetar i tre steg. Först bygger den en redigerbar scen med hjälp av geometri från bilderna och genererade 3D-modeller som förebild. Sedan förfinar den utseende, leder och stabilitet. Till sist återskapar den de mjuka föremålen efter hur många dimensioner de har: sladdar blir kurvor med tjocklek, påsar blir tunna skal och dynor blir massiva kroppar. Varje föremål får fysikaliska egenskaper som massa och friktion, och simulerade robottester visar var modellen inte stämmer så att agenten kan rätta till rörelse, geometri eller material.
Projektsidan visar bland annat en robotarm som lyfter en telefonlur med spiralsladd, en robot som viker papper, en dyna som trycks in och återfår formen, och en humanoid robot av typen G1 som går runt i ett rekonstruerat kontor. Koden är ännu inte släppt; projektsidan anger att den kommer snart.
Arbetet kommer från Tsinghua University (Shenzhen International Graduate School), Carnegie Mellon University och Genesis AI.
Det viktigaste[1][2]
- Gör om bilder från flera vinklar till en redigerbar 3D-scen som går att använda direkt i robotsimulering.
- Hanterar stela föremål, föremål med leder och mjuka föremål som sladdar, påsar och dynor.
- Varje föremål får fysikaliska egenskaper, och simulerade robottester används för att hitta och rätta fel.
- Enligt forskarna ger ingen av de jämförda metoderna mjuka föremål som kan simuleras fysikaliskt.
- Koden är inte släppt ännu.
Källor
- [1] CoDimRecon: Agentic Reconstruction of Sim-Ready 3D Scenes with Deformable Curves, Surfaces, and Volumes ↗Tsinghua University, Carnegie Mellon University och Genesis AI Officiell sida shuzhaoxie.github.ioPublicerad okänt datum Läst 25 okt 2026
- [4] OpenAI math breakthroughs, AlphaProtein Novo, Botanic-1, Iris 3B, Kandinsky 6.0: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 11 okt 2026 Läst 25 okt 2026
- [3] New AI enzymes, 700+ math breakthroughs, AI for DNA mutations, room temp semiconductors: AI NEWS ↗AI Search Video youtube.comPublicerad 10 okt 2026 Läst 25 okt 2026
- [2] CoDimRecon: Agentic Reconstruction of Sim-Ready 3D Scenes with Deformable Curves, Surfaces, and Volumes ↗arXiv Forskningsartikel arxiv.orgPublicerad 28 sep 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (video 2026-10-10 och nyhetsbrev 2026-10-11). [3]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.
Mer från Carnegie Mellon University
- Point2Part 29 sep 2026
- FixAnything 24 aug 2026