Humanoid badminton
En humanoid robot som spelar badmintonrallyn mot människor med forehand, backhand och hoppslag, inlärda från ett litet antal mänskliga rörelseexempel.
- Robotik
- Animation & rörelse
 1 / 6
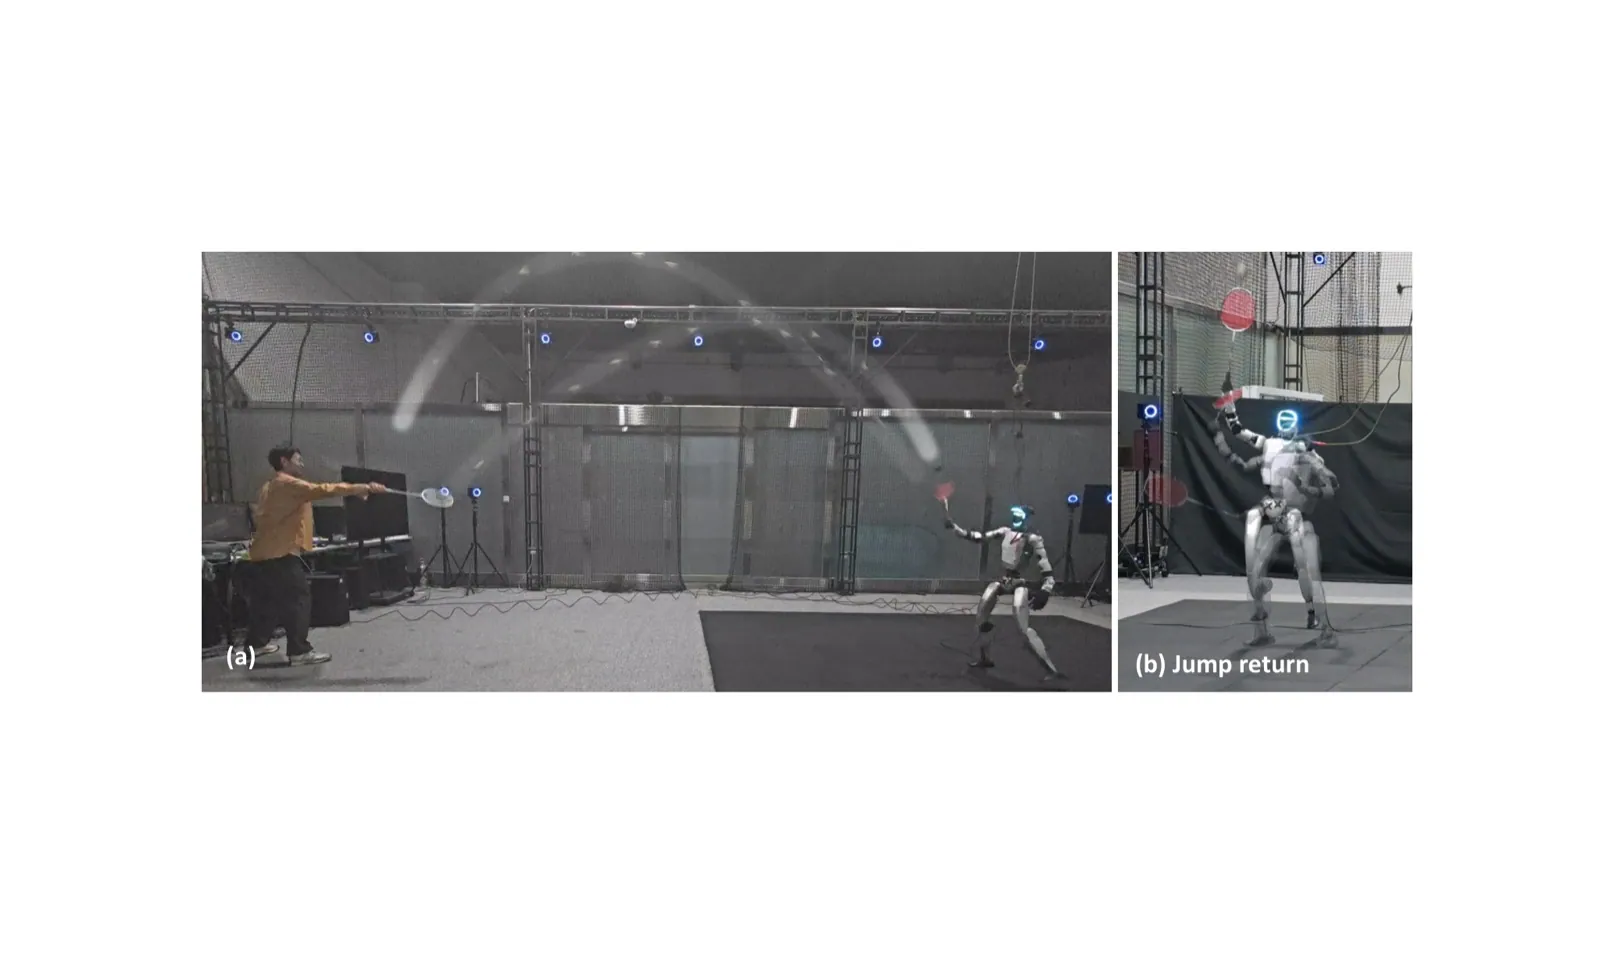
Badminton mellan människa och humanoid robot: snabba beslut, fotarbete, racketkontroll och balans [2]
Om Humanoid badminton[1][2][3][4]
Forskningsprojektet "Humanoid Badminton: Learning Dynamic Racket Skills from Limited Human Motion Data" lär en humanoid robot att spela badminton mot människor. Badminton är svårt för robotar: fjäderbollen byter bana snabbt, roboten måste bestämma sig på bråkdelen av en sekund och racketen måste ha rätt vinkel och fart i exakt rätt ögonblick, samtidigt som hela kroppen håller balansen.
Mänskliga rörelser är en bra förebild, men det finns få användbara inspelningar av badmintonslag. Forskarna löser det i tre steg med förstärkningsinlärning. Först byggs de få inspelade slagen ut till många varianter med olika träffpunkter, så att de bildar ett sammanhängande "rum" av slagfärdigheter. Sedan väljer en planerare i realtid vilken färdighet som ska användas utifrån var fjäderbollen är på väg. Till sist ser en tredje del till att rörelserna ser naturliga ut utan att det går ut över träffsäkerheten.
På en riktig humanoid robot klarar systemet längre rallyn med mänskliga spelare, med forehand, backhand och mycket dynamiska hoppslag. Enligt forskarna är det första gången en humanoid robot i en racketsport visar rallyn med flera olika slag mot människor, inklusive hoppslag.
Arbetet kommer från Tsinghua University, The Chinese University of Hong Kong, Hong Kong Embodied AI Lab, Beijing University of Civil Engineering and Architecture, Zhejiang University och DeepCybo, och har antagits till robotkonferensen CoRL 2026. Någon kod eller modell har inte publicerats på projektsidan. Namnet i listan är beskrivande; projektet har inget eget produktnamn.
Det viktigaste[1][2]
- Humanoid robot som spelar rallyn mot människor med forehand, backhand och hoppslag.
- Lär sig från ett litet antal mänskliga rörelseinspelningar som byggs ut till många slagvarianter.
- En planerare väljer slag i realtid utifrån fjäderbollens bana.
- Enligt forskarna det första racketsportsystemet för humanoider som visar rallyn med flera slag, inklusive hoppslag.
- Antagen till CoRL 2026.
Källor
- [1] Humanoid Badminton: Learning Dynamic Racket Skills from Limited Human Motion Data ↗Tsinghua University m.fl. Officiell sida sunlight02.github.ioPublicerad okänt datum Läst 25 okt 2026
- [3] Gemini 4 Argon, GPT 6.1 Sol, Dots, Claude Sonnet 5.5, Flux 3: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 4 okt 2026 Läst 25 okt 2026
- [4] Gemini 4, GPT 6.1, Plasma conjecture, Napoleon code solved, OpenAI Dots, Claude Sonnet 5.5: AI NEWS ↗AI Search Video youtube.comPublicerad 3 okt 2026 Läst 25 okt 2026
- [2] Humanoid Badminton: Learning Dynamic Racket Skills from Limited Human Motion Data ↗arXiv Forskningsartikel arxiv.orgPublicerad 25 sep 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (video 2026-10-03). [4]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.
Mer från Tsinghua University
- Text2Sim 29 sep 2026
- TactileStep 24 sep 2026
- OpenWAM 7 sep 2026
- OVOW 30 jun 2026
- Multi-Agent-CAD –