TactileStep
Ett sätt att lära humanoida robotar att landa mjukare och stå stadigare genom att känna trycket under fotsulorna.
- Robotik
 1 / 7
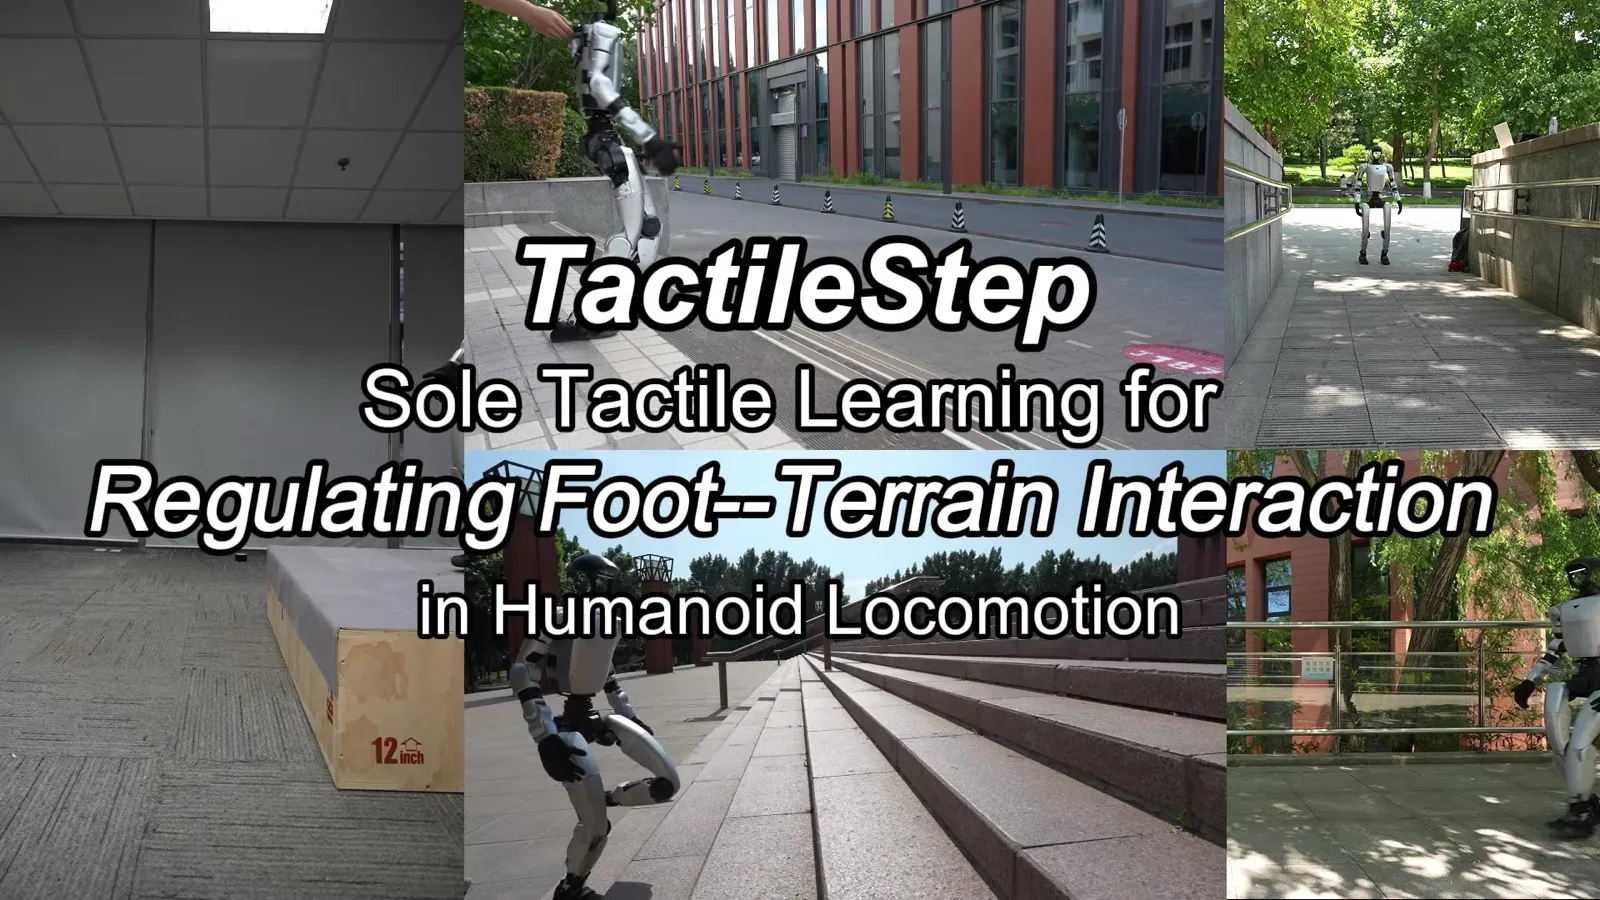
Unitree G1-roboten med tryckkännande sulor [1]
Om TactileStep[1][2][3]
TactileStep är ett forskningsprojekt som ger humanoida robotar något som liknar känseln under fötterna. Robotar som klättrar, hoppar och går i trappor klarar ofta uppgiften, men med hårda landningar, kontakt mot kanter och ostadigt fotfäste. Människor anpassar i stället steget efter hur underlaget känns.
Roboten får en tryckkännande innersula, och forskarna har byggt en enkel simulator som räknar ut samma slags tryckbild när foten möter marken i den virtuella träningsmiljön. På så sätt lär sig styrningen av samma kontaktsignaler som roboten sedan har i verkligheten. Under träningen känner systemet igen olika faser i steget och belönar mjuka nedslag och ett stabilt stöd.
Metoden har testats i simulering och på en Unitree G1 på sex sorters underlag: upp och ner för plattformar, nedför trappor, plan mark och upp och ner för sluttningar. Enligt forskarna sänker den den högsta landningskraften med upp till 48,8 procent och det högsta ljudet från nedslagen med upp till 30,1 dB jämfört med en stark jämförelsemodell, samtidigt som foten får upp till 23,8 procent större kontaktyta.
Arbetet kommer från Tsinghua University och är antaget som spotlight-presentation till robotkonferensen CoRL 2026. Koden är enligt projektsidan på väg ("Code Soon").
Det viktigaste[1][2]
- Ger humanoida robotar tryckkänsel under fötterna via en tryckkännande innersula.
- Enligt forskarna upp till 48,8 procent lägre högsta landningskraft och upp till 30,1 dB tystare nedslag än jämförelsemodellen.
- Upp till 23,8 procent större kontaktyta mellan fot och underlag, vilket ger stadigare stöd.
- Testad i simulering och på en riktig Unitree G1 i trappor, sluttningar och på plattformar.
- Antagen som spotlight till CoRL 2026. Koden är ännu inte släppt.
Källor
- [1] TactileStep: Sole Tactile Learning for Regulating Foot–Terrain Interaction in Humanoid Locomotion ↗Tsinghua University Officiell sida tactilestep.github.ioPublicerad okänt datum Läst 25 okt 2026
- [3] Gemini 4 Argon, GPT 6.1 Sol, Dots, Claude Sonnet 5.5, Flux 3: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 4 okt 2026 Läst 25 okt 2026
- [4] Gemini 4, GPT 6.1, Plasma conjecture, Napoleon code solved, OpenAI Dots, Claude Sonnet 5.5: AI NEWS ↗AI Search Video youtube.comPublicerad 3 okt 2026 Läst 25 okt 2026
- [2] TactileStep: Sole Tactile Learning for Regulating Foot-Terrain Interaction in Humanoid Locomotion ↗arXiv Forskningsartikel arxiv.orgPublicerad 24 sep 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (video 2026-10-03, nyhetsbrev 2026-10-04). [4]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.
Mer från Tsinghua University
- Text2Sim 29 sep 2026
- Humanoid badminton 25 sep 2026
- OpenWAM 7 sep 2026
- OVOW 30 jun 2026
- Multi-Agent-CAD –