Qwen-Drive-1.0-4B
En liten öppen Qwen-modell för självkörande bilar som både ser omgivningen i 3D, svarar på frågor om trafiksituationer och planerar bilens väg framåt.
- Robotik
- Bildförståelse
- 3D
- Kör lokalt
 1 / 4
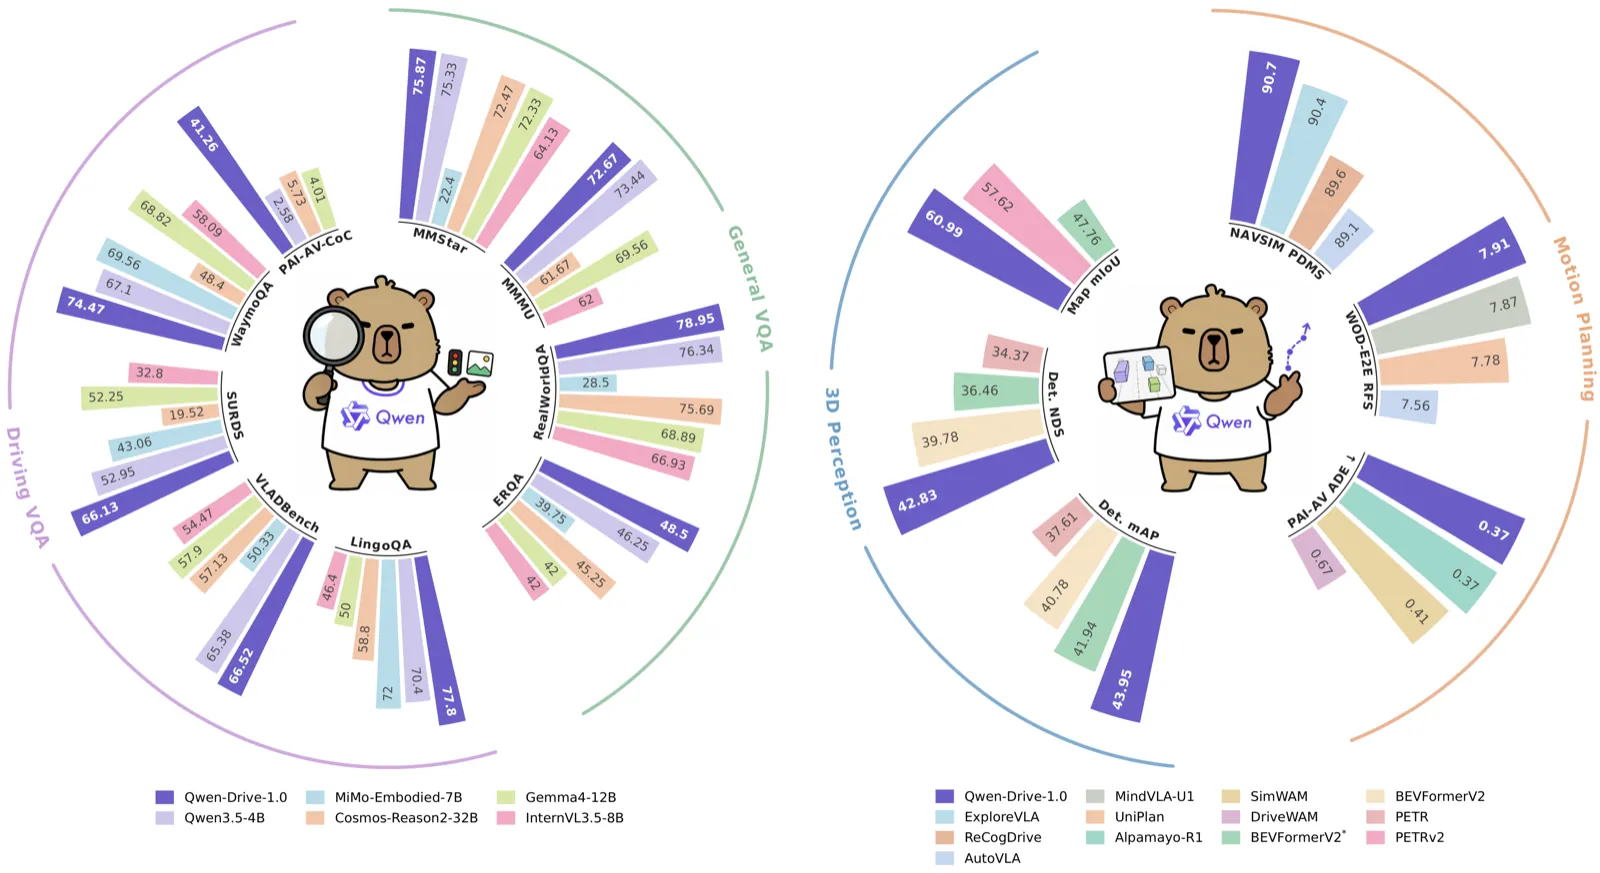
Qwen-teamets resultatöversikt för Qwen-Drive-1.0 [2]
Om Qwen-Drive-1.0-4B[1][2][3][4]
Qwen-Drive-1.0 är enligt Qwen-teamet den första grundmodellen för självkörande bilar som kombinerar 3D-uppfattning och frågor och svar om bilder redan i förträningen, och sedan bygger vidare med ruttplanering. Den bygger på den multimodala Qwen3.5-4B, och själva språk- och bildmodellen lämnas oförändrad.
Till den kopplas två tillägg. Ett perceptionshuvud ritar upp omgivningen sedd ovanifrån: det hittar objekt i 3D, förutser vilka ytor som är upptagna och segmenterar vägkartan. En planeringsexpert räknar fram bilens kommande färdväg med en teknik som kallas flow matching. Samma modell kan dessutom svara fritt på frågor om trafikscener. Det finns två planeringsversioner: planner-sft, som klarar både direkt planering och planering med resonemang, och planner-rl, som har finslipats med förstärkningsinlärning och fungerar bäst med resonemang.
Enligt Qwen-teamet ger modellen mycket konkurrenskraftiga resultat på testerna NAVSIM, WOD-E2E och PAI-AV och leder både allmänna och körspecialiserade modeller på frågor om trafikscener, utan att tappa sin allmänna bildförståelse jämfört med grundmodellen. Vikterna släpptes i början av september 2026 under Apache 2.0 tillsammans med kod och demodata på GitHub.
Det viktigaste[1][2]
- Förenar 3D-uppfattning, frågor om trafikscener och ruttplanering i en modell.
- Bygger på Qwen3.5-4B utan att ändra själva språk- och bildmodellen.
- Två planeringsexperter: planner-sft och den förstärkningstränade planner-rl.
- Enligt Qwen-teamet behåller den grundmodellens allmänna bildförståelse.
- Öppna vikter under Apache 2.0.
Källor
- [2] Qwen/Qwen-Drive-1.0-4B ↗Qwen (Hugging Face) Modellkort huggingface.coPublicerad okänt datum Läst 25 okt 2026
- [4] GPT 6 Astra, Claude Fable 5.1, Qwen 3.8 0902, Gemini 3.8 Flash, Muse Spark 1.3, Atlas: AI NEWS ↗AI Search Nyhetsbrev aisearch.substack.comPublicerad 6 sep 2026 Läst 25 okt 2026
- [1] Qwen-Drive-1.0: An Initial Step towards a Vision-Language Foundation Model for Autonomous Driving ↗Qwen (Alibaba) Officiell sida qwen.aiPublicerad 3 sep 2026 Läst 25 okt 2026
- [3] Qwen-Drive-1.0: An Initial Step towards a Vision-Language Foundation Model for Autonomous Driving ↗arXiv Forskningsartikel arxiv.orgPublicerad 31 aug 2026 Läst 25 okt 2026
Historik
- 25 okt 2026Tillagd i listan efter AI Search (nyhetsbrev 2026-09-06). [4]
Vår bedömning
Inte bedömd än. Alla kan ändra.
Kommentarer
Inga kommentarer än. Skriv gärna vilket projekt den kan passa i.
Mer från Alibaba (Qwen, Wan, Tongyi)
- Qwen-Image-2.1 (inkl. Turbo) 20 sep 2026
- Qwen3.8-LiveTranslate 18 sep 2026
- Qwen3.8-Omni-Flash 18 sep 2026
- Qwen3.8-Max-0902 2 sep 2026
- DiffSynth-Music sep 2026
- Qwen-Audio-3.1-TTS-Plus sep 2026
- Qwen3.8-Flash-Next 26 aug 2026
- Wan 3.0 24 aug 2026
- HappyShrimp 1.0 17 aug 2026
- Wan-Animate-2 7 aug 2026
- LongHorizon-Harness 3 aug 2026
- Qwen3.8-Max 3 aug 2026 · inaktuell
- Qwen3.8-2.4T-A95B aug 2026
- Qwen3.8-27B aug 2026
- ClinFusion 28 jul 2026
- Qwen-Image-3.0 (Pro) 21 jul 2026
- HappyHorse 28 apr 2026
- Qwen3.6-27B 22 apr 2026 · inaktuell
- CoInteract 21 apr 2026
- Happy Oyster 16 apr 2026
- Qwen3.6-35B-A3B 15 apr 2026
- Qwen3.6-Plus 1 apr 2026
- Wan 2.7 apr 2026 · inaktuell
- Wan 2.7 Image apr 2026
- Qwen3.5-Omni 29 mar 2026 · inaktuell
- Qwen3-Embedding 5 jun 2025
- Fun-Realtime-ASR –